TECHNOLOGY BRIEF / 机器人与空间

NVIDIA Cosmos 扩展交互式世界模型仿真,生成同步相机与激光雷达观测

NVIDIA 介绍 Cosmos Framework 的世界模型训练、优化和推理流程,并提供 Cosmos 3 Nano 仿真配方与示例检查点。面向自动驾驶、机器人及手术场景,方案连接传感器条件、动作输入和后续视觉观测,另以 NIM 提供部署接口。

原文发布 本次整理 来源:NVIDIA 技术博客整理:
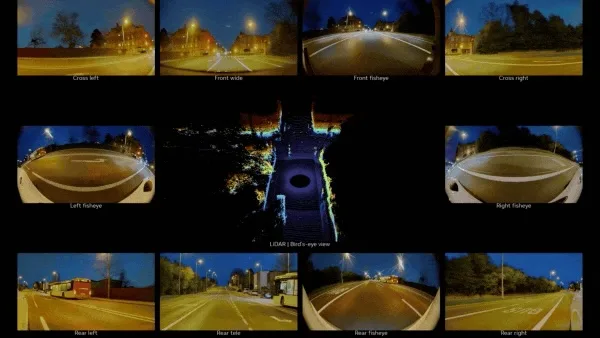
NVIDIA Cosmos 官方仿真配图,展示同步多相机视角与 LiDAR 鸟瞰观测
图源 · NVIDIA查看原文配图 ↗

发生了什么

  • 自动驾驶方案区分整段视频去噪的离线数据生成与逐步输出的因果仿真,后者可把相机、LiDAR 观测送回策略,组成闭环评估。
  • 机器人方案覆盖根据深度视频改变外观和根据动作生成下一帧等不同路径;GPU、显存与精度要求随检查点和任务变化,应按对应配方验证。

NVIDIA 技术博客 · 查看原文

ENGINEERING PERSPECTIVE

对工程应用的启发

工程观察:可先核对多相机、点云、动作与时间轴是否对齐,再对不同天气和外观变化评估任务稳定性;生成视觉观测不能直接证明物理过程准确或真实机器人安全。

以上为基于公开资料的应用思考,具体能力与适用范围需结合原文和实际测试判断。

← 返回科技情报