纹理与组件结构
光伏组件常呈现规则的电池片分区、片间缝隙和边框;窗户与玻璃顶更常见大块玻璃及支撑龙骨。纹理是重要线索,仍需结合分辨率和遮挡情况。
观察:电池片排列 / 分缝 / 边框COMPUTER VISION / 个人视觉训练实践
围绕航拍中的光伏组件、立面窗户与采光玻璃,组织目标识别、易混类别区分与诊断复核。
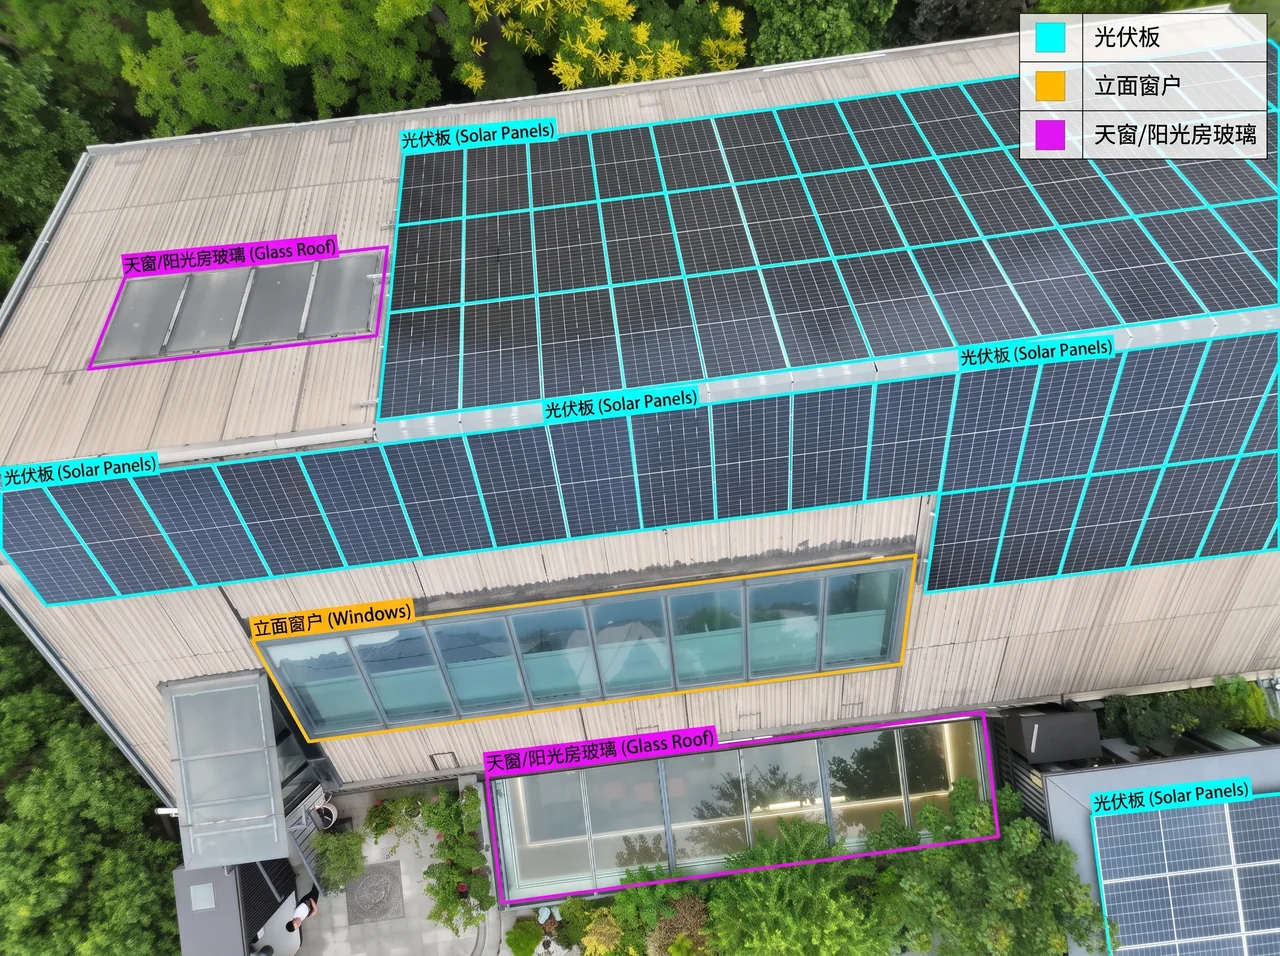 虚线框:样例观察区
01 / VISUAL EVIDENCE
把局部细节与建筑上下文放在一起看。
光伏组件常呈现规则的电池片分区、片间缝隙和边框;窗户与玻璃顶更常见大块玻璃及支撑龙骨。纹理是重要线索,仍需结合分辨率和遮挡情况。
观察:电池片排列 / 分缝 / 边框可见的室内结构、天空映像和表面色调可以辅助区分。玻璃也可能深色不透,光伏也会有明显镜面反射;半透明光伏与 BIPV 需要专门样本。
观察:可见内部 / 高光 / 材料差异成片阵列、安装支架、屋面与立面的位置关系能提供上下文。安装朝向、坡度或所在楼层都不能单独决定类别,应与局部视觉证据交叉确认。
观察:阵列 / 支架 / 建筑位置02 / TRAINING & ENGINEERING
以 YOLOv8 为训练主线,扩展技术按实际需求接入。
整理光伏组件、立面窗户、采光玻璃三类样本。增加反光玻璃、幕墙、金属屋顶和遮挡场景,重点补充误检与漏检样本。
先按站点、建筑或采集批次划分训练、验证与测试集,再进行切片。避免同一建筑的相邻画面同时出现在训练和测试中。
框标注用于检测;贴合透视后的实际轮廓应选实例分割;需要方向信息可考虑旋转矩形框(OBB)。基于预训练权重微调,并验证尺度、光照与旋转增强的效果。
按类别检查混淆和困难场景,把低置信度、漏检与错误分类送回人工复核。用独立站点检验泛化,而不是只挑选效果好的图片。
任务选型参考:Ultralytics YOLOv8 文档 ↗
03 / DIAGNOSIS SCOPE
不同异常,需要匹配的图像与验证方式。
可检查遮挡、积污、明显破损与安装外观。受距离、角度和分辨率影响,视觉线索需要现场或其他数据复核。
热点通常需要合适采集条件下的红外热成像;隐裂等问题常需 EL 等专门检测。单张普通航拍图不能证明组件内部或发电性能正常。
当前样例展示类别识别,不构成缺陷检测报告;未给出热成像、EL 或电气诊断结论。
检测方式参考:IEA PVPS:光伏现场红外与 EL 成像综述 ↗
04 / VALIDATION
本页未公开模型权重与独立测试报告,因此不展示未经验证的准确率或推理耗时。